ДОВІДНИК / ЗВ’ЯЗОК І КЕРУВАННЯ
Керування дроном через інтернет, Ethernet та оптоволокно
Як вибрати канал для відео, команд і телеметрії та зрозуміти, яке місце в системі займає HARDLINE LINK.
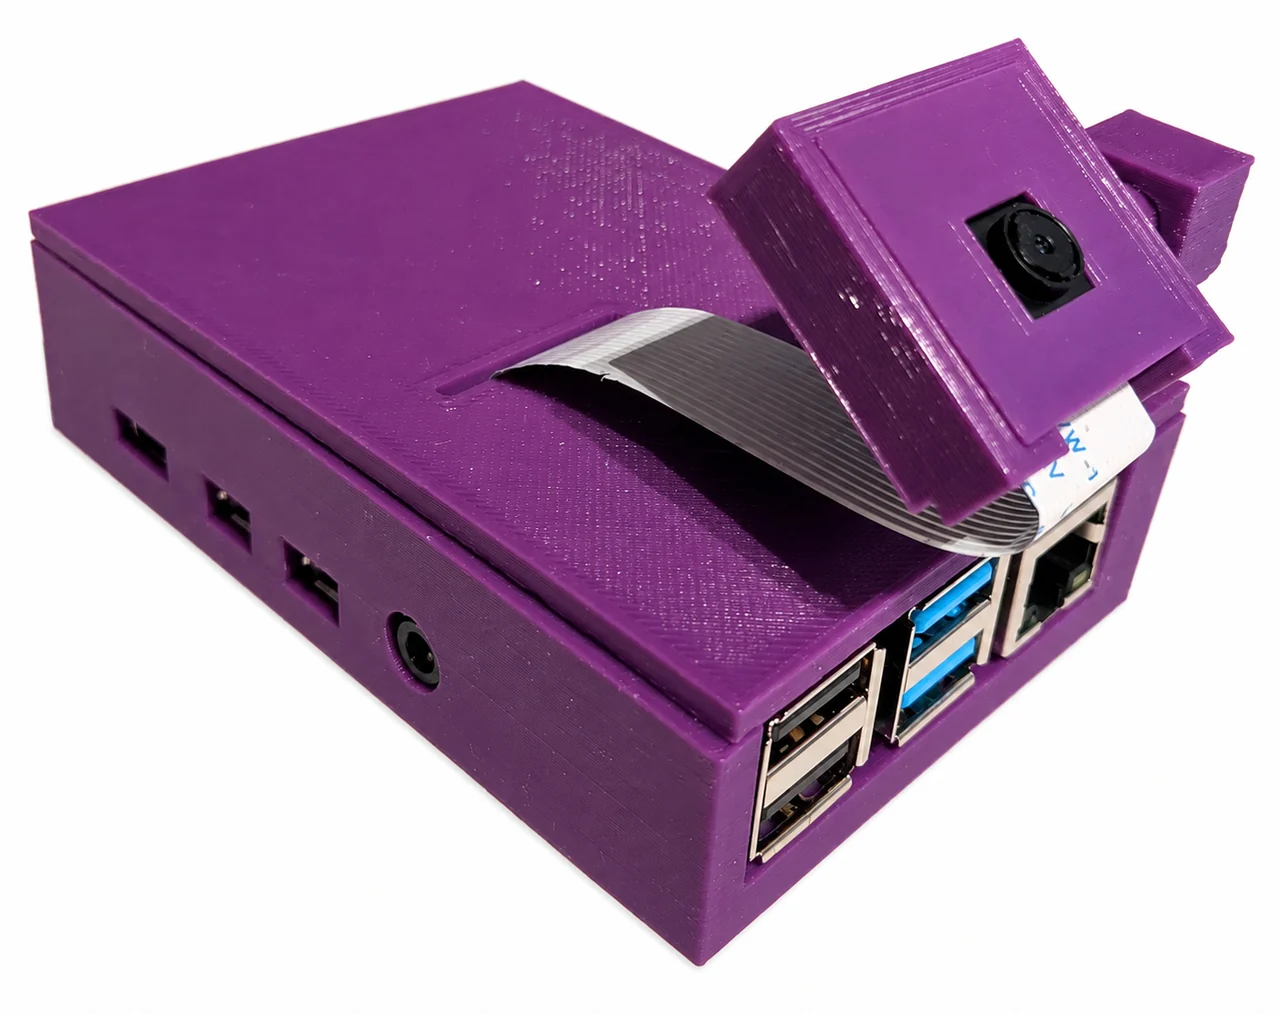
Для дистанційного керування дроном або наземним роботом потрібен обмін у двох напрямках: відео й телеметрія надходять до оператора, команди повертаються на платформу. HARDLINE LINK — модуль відеозв’язку та керування, який об’єднує цей обмін через інтернет або локальну Ethernet-мережу.
Інтернет, Ethernet чи оптоволокно: що обрати
Це різні рівні підключення. Ethernet забезпечує локальний мережевий зв’язок. Інтернет з’єднує віддалені мережі. Оптоволокно з відповідними медіаконвертерами може бути фізичною частиною Ethernet-каналу.
| Варіант | Що потрібно | Що врахувати |
|---|---|---|
| Локальний Ethernet | Модуль, комп’ютер, кабель або локальна мережа; HARDLINE Local на Windows | Можна передавати відео й команди без зовнішнього інтернет-маршруту |
| Інтернет | Доступ до мережі з обох боків, обліковий запис і прив’язаний модуль | Доступність прямого з’єднання залежить від оператора, маршрутизатора та правил мережі |
| Ethernet через оптоволокно | Сумісні медіаконвертери, оптичний кабель та їх живлення | Оптичного порту всередині LINK немає; тип кабелю й конвертерів підбирають окремо |
| Мобільна або супутникова мережа | Зовнішній LTE/4G-маршрутизатор або інший інтернет-термінал | Це джерело інтернету. Модуль LINK не замінює модем, SIM-картку чи термінал |
Відео, керування та телеметрія в одній панелі
IP-відеозв’язок дає змогу передавати зображення камер через мережу. У HARDLINE LINK оператор відкриває панель у браузері, бачить відео та доступні дані контролера. Підтримуваний пульт підключається до комп’ютера; розкладка каналів узгоджується з платформою.
Для відео передбачений вибір роздільності, частоти кадрів і бітрейту. Потік H.264 використовує апаратний відеокодер Raspberry Pi 4. Практичний вибір якості залежить від камери й доступної пропускної здатності, а також від того, наскільки рівномірно мережа доставляє дані.
Чому немає однієї затримки для всіх мереж
На затримку впливає весь шлях: захоплення кадру, кодування, передавання, буферизація та відображення. Для вибору конфігурації важлива поведінка відео й керування у вашій мережі. Висока швидкість інтернету сама по собі не означає стабільної мінімальної затримки.
Модуль зв’язку для БПЛА та наземного робота
Для наземної роботизованої платформи, мультиротора чи навчального стенда основне питання — сумісність контролера. У HARDLINE LINK описані варіанти MSP через UART для обміну з підтримуваним контролером та CRSF, SBUS, PPM для передавання команд залежно від конфігурації.
Назва протоколу не замінює перевірку роз’ємів і рівнів сигналу. У заявці корисно вказати модель контролера, прошивку, камеру й режим пульта. Повний перелік інтерфейсів і вимог наведений у характеристиках HARDLINE LINK.
Чи є LINK польотним контролером
LINK відповідає за передавання команд, відео й даних. Керування двигунами, стабілізація платформи та її поведінка при втраті зв’язку належать відповідному контролеру. Якщо потрібне оптичне утримання позиції, це окрема задача: перегляньте модуль HARDLINE FLOW.
Що потрібно, щоб підібрати комплектацію
- Тип платформи: дрон, наземний робот, модель літака або стенд.
- Контролер, версія прошивки, камера та пульт.
- Канал: локальний Ethernet, оптоволоконні медіаконвертери або інтернет.
- Живлення, місце для встановлення й потрібна кількість модулів.
- Вимоги до відео, доступної телеметрії та умов використання.
Ці дані дають змогу обговорити конкретне підключення й вартість. Підібрати HARDLINE LINK →